Mixly米思齐图形化编程 ESP32物联网远程遥控小车制作教程
一、引言
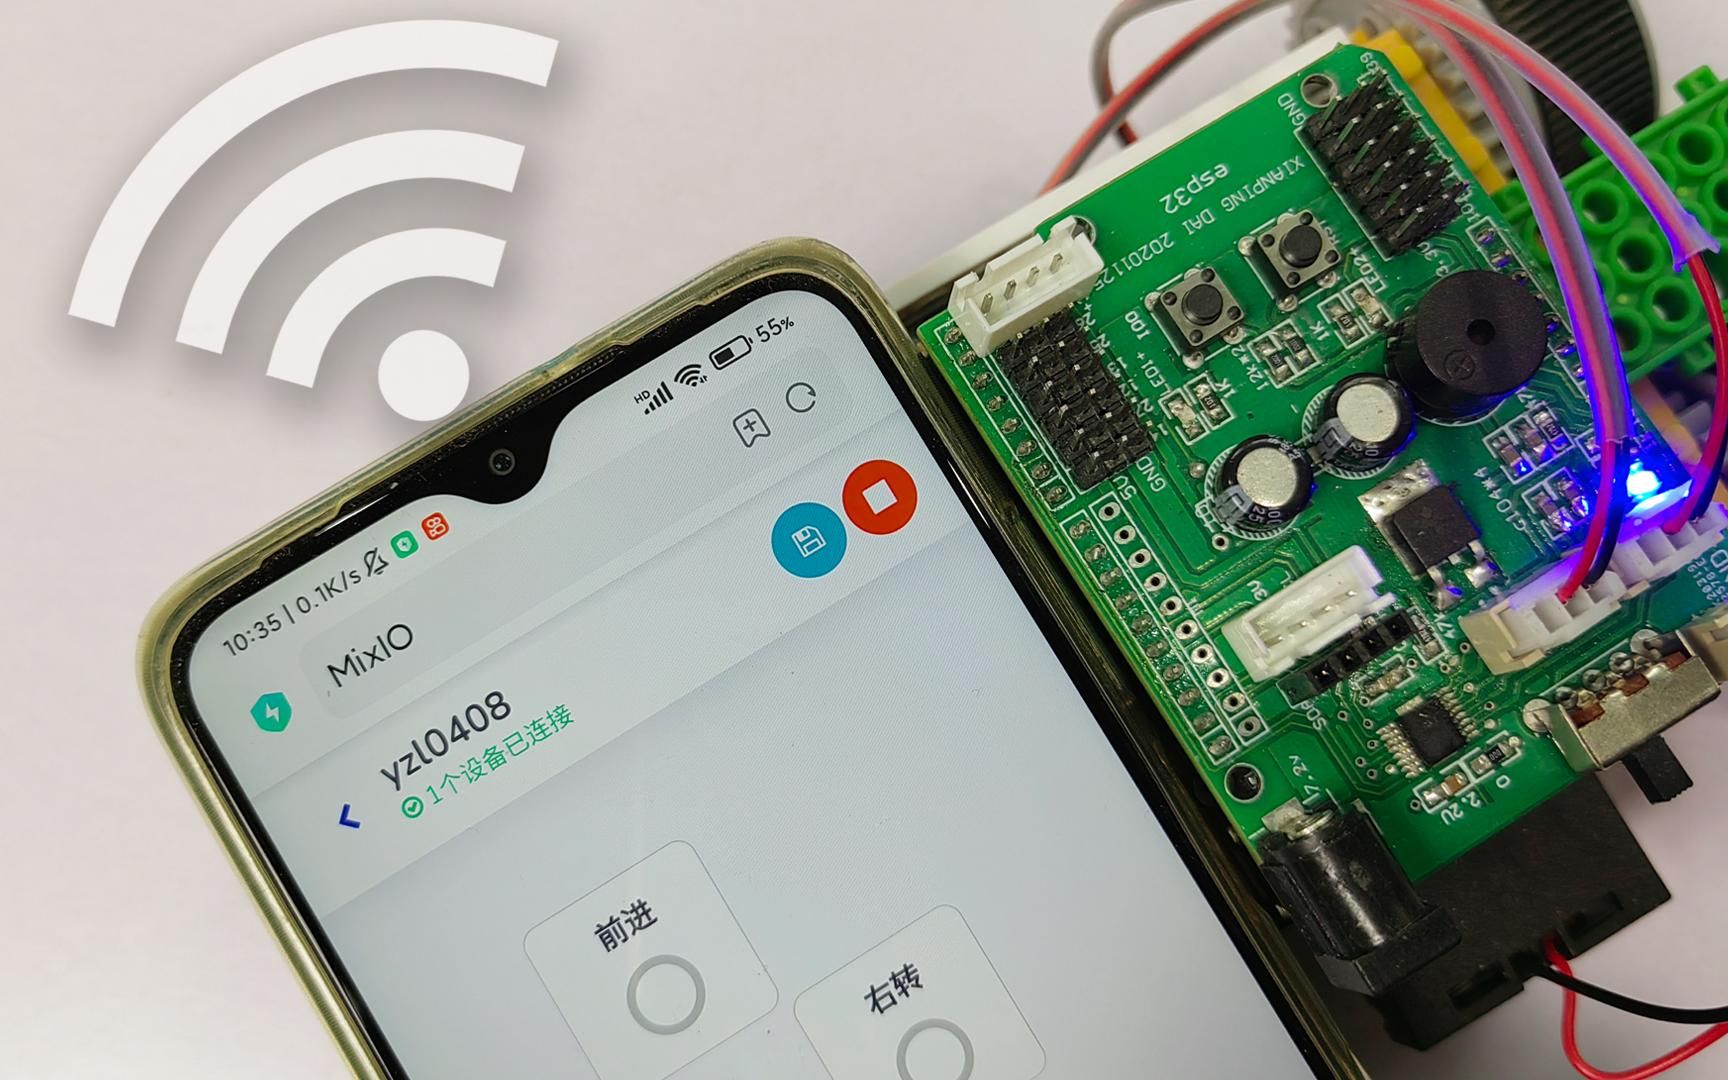
物联网(IoT)技术正在改变我们与物理世界的交互方式。本教程将指导你使用Mixly(米思齐)图形化编程工具,基于ESP32单片机搭建一辆可通过手机进行网络远程遥控的智能小车。整个过程无需编写复杂代码,适合初学者快速入门物联网开发。
二、硬件准备
- ESP32开发板 × 1
- 小车底盘套件(含直流电机及轮子)× 1
- 电机驱动模块(如L298N或TB6612)× 1
- 电池盒及电源 × 1
- 杜邦线若干
三、软件环境搭建
- 下载并安装Mixly(建议使用最新版本)
- 在Mixly中选择ESP32开发板型号
- 确保已安装ESP32板卡支持包
四、接线说明
将ESP32的GPIO引脚连接至电机驱动模块的控制引脚,例如:
- GPIO12 → 左电机正转
- GPIO13 → 左电机反转
- GPIO14 → 右电机正转
- GPIO27 → 右电机反转
同时将电机驱动模块的电源输入端连接至电池盒,ESP32通过USB或电池供电。
五、网络通信方案设计
要实现手机远程遥控,需建立ESP32与手机之间的网络通信。推荐方案:
- ESP32连接Wi-Fi路由器,作为Web服务器或MQTT客户端
- 手机通过浏览器或MQTT客户端App发送控制指令
- 使用简单的HTTP请求或MQTT主题消息实现方向控制
六、Mixly图形化编程实现
(一)Wi-Fi连接配置
在Mixly的“网络”模块中,拖拽“连接Wi-Fi”积木,填入你的Wi-Fi名称和密码,让ESP32上电后自动连接网络。
(二)Web服务器搭建
使用“创建Web服务器”积木,设置监听端口(如80)。在服务器处理逻辑中,根据接收到的URL路径或参数来判断控制指令。例如:
- /forward → 前进
- /backward → 后退
- /left → 左转
- /right → 右转
- /stop → 停止
(三)电机控制逻辑
在对应的处理分支中,调用“设置引脚高低电平”积木控制电机驱动模块,实现正转、反转和停止。
(四)手机端控制界面
\. 使用手机浏览器访问ESP32的IP地址(可在串口监视器中查看),页面提供方向按钮,点击按钮发送对应HTTP请求。
\. 也可使用MQTT App(如MQTT Dash)订阅控制主题,发送方向指令。
七、调试与测试
- 上传程序至ESP32,打开串口监视器查看Wi-Fi连接状态
- 记录ESP32获取的IP地址
- 手机连接同一Wi-Fi网络,在浏览器中输入IP地址
- 点击控制按钮,观察小车动作是否正确
- 如无响应,检查接线和代码逻辑
八、安全与扩展建议
- 确保电源电压与电机驱动模块匹配
- 添加超声波传感器可实现避障功能
- 通过MQTT可接入云平台,实现跨网络远程控制
- 增加摄像头模块可拓展为视频遥控小车
九、
通过本教程,你已学会使用Mixly图形化编程工具,基于ESP32构建物联网远程遥控小车。整个过程涵盖了Wi-Fi通信、Web服务器和电机控制等核心知识点,为后续更复杂的物联网项目打下基础。
如若转载,请注明出处:http://www.shnxkp.com/product/36.html
更新时间:2026-11-01 10:27:18